0:00 0:00
記事
NVIDIAが「Isaac ROS 5.0」公開——AIエージェントとロボット開発者が共に作る時代へ
NVIDIAはROSConで、GPUアクセラレーテッドなロボット開発フレームワーク「Isaac ROS 5.0」を発表しました。AIエージェント対応の新機能や、主要パートナー各社の活用事例を整理します。
NVIDIAは、Open Roboticsが運営するオープンソースのロボット開発フレームワーク「ROS」向けに、GPUアクセラレーテッドなパッケージ群「Isaac ROS 5.0」をカナダ・トロントで開催中の「ROSCon」カンファレンスで公開しました。世界で約130万人とされるROSユーザーに、NVIDIAのアクセラレーテッドコンピューティングやフィジカルAIモデル、量産レベルのライブラリを届ける取り組みの最新版です。今回の目玉は、人間の開発者だけでなくAIエージェントもロボット開発に参加できるようにする新機能です。
AIエージェントをロボット開発に組み込む
Isaac ROS 5.0の大きな柱は、AIエージェントをロボット開発のワークフローに組み込むことです。定型作業の自動化やコードベースの探索、アイデアから動くアプリケーションまでの実装を支援するAIエージェントの活用が、今回からロボティクス開発にも本格的に及びます。新設のNVIDIA Isaacスキルは、セットアップやマニピュレーション(物体操作)といった作業を、開発者とAIエージェントの双方が再利用できるワークフローとして提供するものです。あわせて用意された「エージェント対応ドキュメント」により、AIエージェントがIsaac ROSのツールやワークフローを理解しやすくなり、開発者の意図をより速く動くアプリケーションへ変換できるとしています。
画像引用元: NVIDIA Blog
ROS Lyrical対応とパートナーエコシステムの広がり
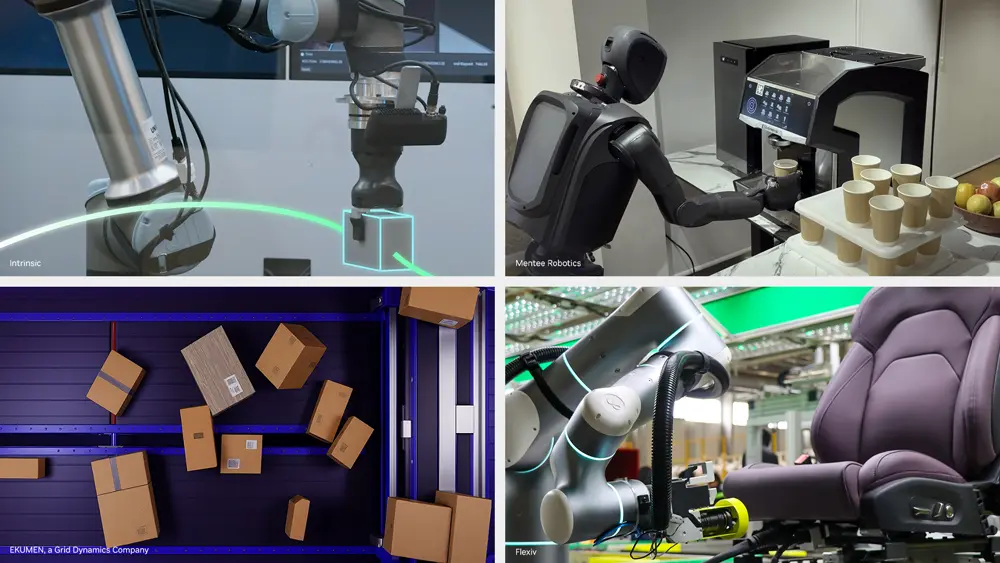
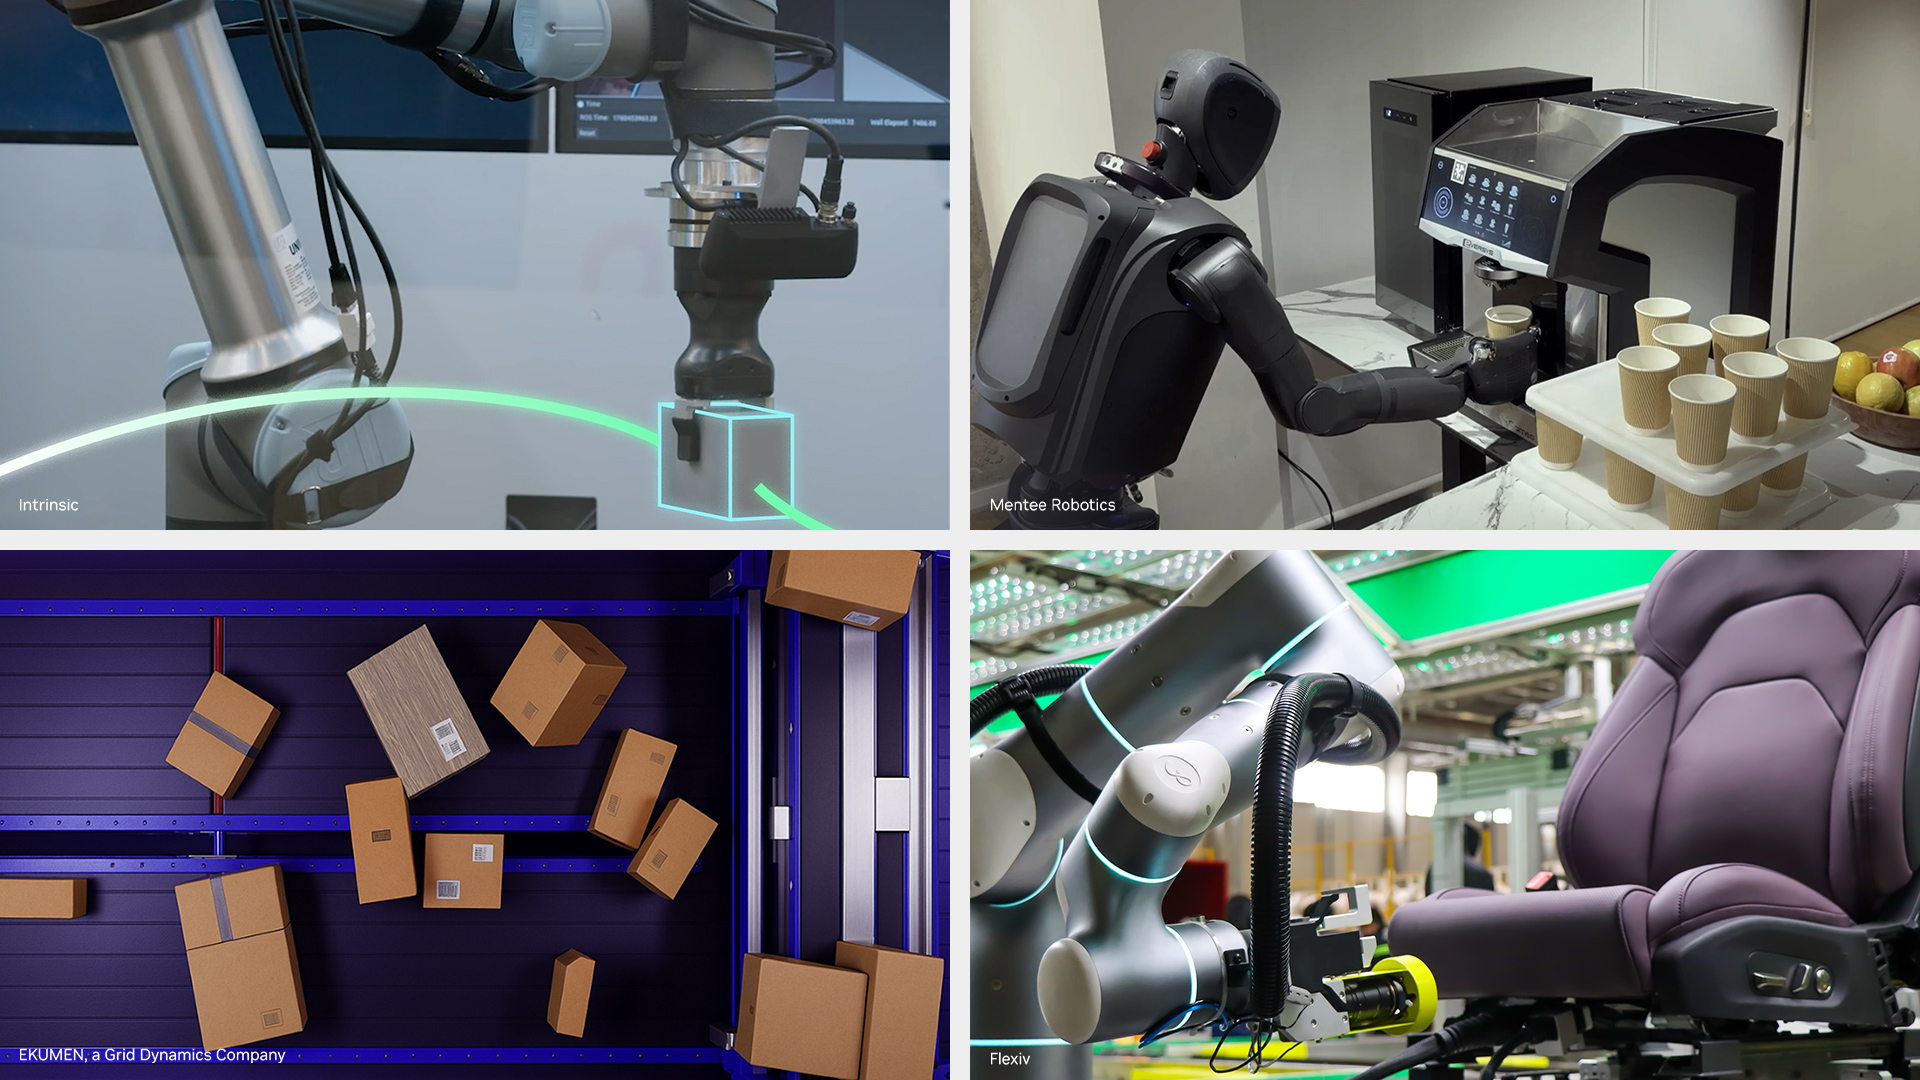
Isaac ROS 5.0では、最新のROSプラットフォーム「ROS Lyrical」とUbuntu 24.04への対応が加わりました。NVIDIAはOpen Source Robotics Allianceと協力し、GPUを含むさまざまな計算ハードウェア間でロボティクスソフトウェアを効率的に動かすための標準的なデータ処理インターフェースをROS Lyricalへ提供しています。パートナー各社の活用も広がっており、3D知覚技術のRealSenseが主導するAgenticROSはIsaac ROSとNVIDIA Nemotronを組み合わせ、AIエージェントがROSベースのロボットと直接やり取りできる仕組みを実現しています。ほかにもIntrinsic、Mentee Robotics、Universal Robots、ROBOTISなど、産業用から人型ロボットまで幅広い企業がIsaac ROSの採用事例として紹介されています。
主な採用パートナーと活用内容
今回NVIDIAが紹介した代表的なパートナーと活用内容は次のとおりです。
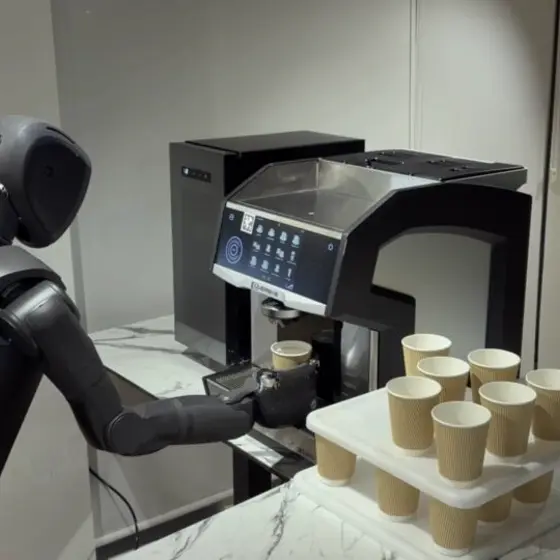
- Mentee Robotics: 人型ロボット「MenteeBot」の知覚・AIの中核としてIsaac ROSを採用し、Jetson OrinとJetson Thorの両プラットフォームで共通のソフトウェア基盤を利用
- Magna: GPUアクセラレーテッドな知覚・データ収集基盤としてIsaac ROSを使い、Isaac SimによるHIL(ハードウェア・イン・ザ・ループ)テストと組み合わせて製造・モビリティ分野へ展開
- Universal Robots: AI Accelerator SDKにIsaac ROSを組み込み、位置ズレのある部品にも対応できる知覚・動作制御をJetson上で実現
- ROBOTIS: 「AI Worker」ロボットにIsaac ROSを統合し、GPUアクセラレーテッドな物体認識でピッキングや位置合わせなどの視覚誘導タスクを実装
これらの事例は、単一の用途にとどまらずIsaac ROSが産業用ロボットから人型ロボットまで幅広い分野で採用され始めていることを示しています。
Jetsonで完結するフィジカルAIスタック
開発したアプリケーションは最終的にロボット本体上で動く必要があります。NVIDIA Jetsonは、ROSやアクセラレーテッドな知覚・ナビゲーション、AIモデル、アプリケーションロジックをエッジ上でリアルタイムに統合して動かすためのスケーラブルな計算プラットフォームです。Isaac ROS 5.0はエントリー向けのJetson Orin Nanoから高性能なJetson Thorまで幅広い計算規模をサポートしており、ロボティクスのワークロードが高度化するのに合わせて開発から量産配備まで一貫した道筋を提供します。
ロボット開発にAIエージェントを取り入れたいチームにとって、Isaac ROS 5.0は知覚・操作まわりの定型作業を効率化する足がかりになりそうです。ROS LyricalやUbuntu 24.04への移行を予定しているチームは、あわせてAIエージェント向けスキルやエージェント対応ドキュメントも試してみる価値がありそうです。まずは自社のロボットがどのJetsonプラットフォームに乗るかを整理し、パートナー各社の採用事例を参考にしながら段階的に導入を検討するとよさそうです。
NVIDIA Isaac ROS 5.0 Advances Agentic, Open Source Robotics Development
The latest release brings AI agent capabilities to the ROS developer ecosystem while expanding open source physical AI libraries and deployment across the NVIDIA Jetson platform.